ギア付きサーボモーターは回転運動技術に有用ですが、ユーザーが認識しておくべき課題や制限事項も存在します。
執筆者:ダコタ・ミラー、ブライアン・ナイト
学習目標
- 実際の回転サーボシステムは、技術的な制約により、理想的な性能には達しない。
- 回転式サーボモーターにはいくつかの種類があり、それぞれにメリットがあるものの、特有の課題や制約も存在する。
- ダイレクトドライブ式ロータリーサーボモーターは最高の性能を発揮しますが、ギアモーターよりも高価です。
ギア付きサーボモーターは、数十年にわたり、産業オートメーション分野で最も一般的なツールの1つとして使用されてきました。ギア付きサーボモーターは、位置決め、速度マッチング、電子カム制御、巻線、張力調整、締め付けなどの用途に対応し、サーボモーターの出力を負荷に効率的に適合させます。しかし、回転運動技術においてギア付きサーボモーターは最適な選択肢なのでしょうか?それとも、より優れたソリューションが存在するのでしょうか?
理想的な世界では、ロータリーサーボシステムは用途に合ったトルクと速度定格を備え、モーターが大きすぎたり小さすぎたりしないことが望ましい。モーター、伝動要素、負荷の組み合わせは、無限のねじり剛性とゼロのバックラッシュを持つべきである。しかし残念ながら、現実のロータリーサーボシステムは、程度の差こそあれ、この理想には及ばない。
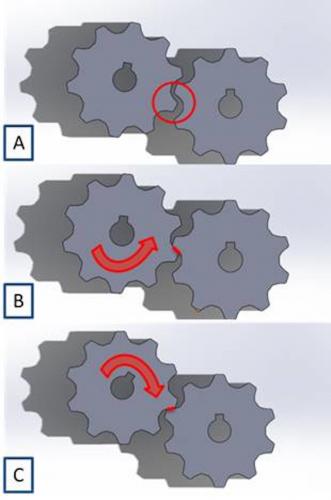
一般的なサーボシステムでは、バックラッシュは、伝達要素の機械的公差によって生じるモータと負荷間の動きの損失として定義されます。これには、ギアボックス、ベルト、チェーン、カップリング全体での動きの損失が含まれます。機械の電源が最初にオンになると、負荷は機械的公差の中間あたりで浮動します(図1A)。
モーターが負荷自体を動かす前に、モーターは回転して伝動要素に存在するすべてのたるみを解消する必要があります(図1B)。動作の終わりにモーターが減速し始めると、慣性によって負荷がモーターの位置を超えて移動するため、負荷の位置がモーターの位置を追い越してしまうことがあります。
モーターは、負荷を減速させるためにトルクをかける前に、反対方向に再び遊びを吸収する必要があります(図1C)。この動きの損失はバックラッシュと呼ばれ、通常は1/60度に相当する分角で測定されます。産業用途のサーボで使用するために設計されたギアボックスのバックラッシュ仕様は、3~9分角の範囲であることがよくあります。
ねじり剛性とは、トルクの印加に対するモーターシャフト、伝達要素、および負荷のねじれに対する抵抗のことです。無限に剛性の高いシステムであれば、回転軸を中心とした角度のずれなくトルクを負荷に伝達できます。しかし、たとえ頑丈な鋼鉄製のシャフトであっても、大きな負荷がかかるとわずかにねじれます。このずれの大きさは、印加されるトルク、伝達要素の材質、およびその形状によって異なります。直感的に言えば、長くて細い部品は、短くて太い部品よりも大きくねじれます。このねじれに対する抵抗がコイルばねの働きであり、ばねを圧縮すると、ワイヤーの各巻きがわずかにねじれます。ワイヤーが太いほど、ばねは硬くなります。ねじり剛性が無限大でない場合、システムはばねのように作用し、負荷が回転に抵抗することで、システムに位置エネルギーが蓄積されます。
有限のねじり剛性とバックラッシュが組み合わさると、サーボシステムの性能が著しく低下する可能性があります。バックラッシュは、モーターエンコーダがモーターシャフトの位置を示すため、負荷がバックラッシュによって安定した位置を示すわけではないため、不確実性をもたらします。また、負荷とモーターの相対方向が反転すると、負荷がモーターから一時的に結合・分離するため、バックラッシュはチューニングの問題を引き起こします。バックラッシュに加えて、有限のねじり剛性は、モーターと負荷の運動エネルギーの一部を位置エネルギーに変換してエネルギーを蓄積し、後で放出します。このエネルギー放出の遅延は、負荷の振動、共振、使用可能な最大チューニングゲインの低下、サーボシステムの応答性と整定時間の悪化を引き起こします。いずれの場合も、バックラッシュを減らし、システムの剛性を高めることで、サーボ性能が向上し、チューニングが容易になります。
回転軸サーボモータの構成
最も一般的な回転軸構成は、位置フィードバック用のエンコーダを内蔵した回転サーボモータと、モータのトルクと速度を負荷の要求トルクと速度に合わせるためのギアボックスを組み合わせたものです。ギアボックスは定電力装置であり、負荷整合のための変圧器の機械的なアナログと言えます。
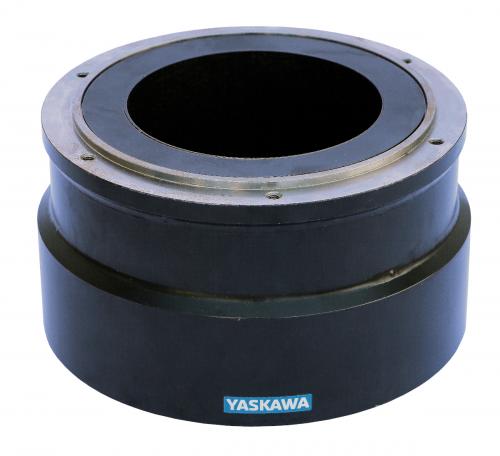
改良されたハードウェア構成では、ダイレクトドライブ式ロータリーサーボモータを採用し、負荷をモータに直接接続することで伝動要素を排除しています。ギアモータ構成では比較的小径のシャフトにカップリングを使用するのに対し、ダイレクトドライブシステムでは負荷をはるかに大きなローターフランジに直接ボルトで固定します。この構成によりバックラッシュが解消され、ねじり剛性が大幅に向上します。ダイレクトドライブモータの極数が多く、高トルク巻線を備えているため、10:1以上の減速比を持つギアモータのトルクと速度特性に適合します。
投稿日時:2021年11月12日


